第 1 页 封面
万蓝 AnyMesh 车载多跳 Mesh + 卫星联动全域通信解决方案
适配场景:山地机动、越野赛事、野外无公网应急组网核心设备:SDR-A5 车载自组网、SDR-A1 单兵布控自组网、卫星联动回传方案出品:万蓝通信
第 2 页 目录
-
项目背景与建设需求
-
场景通信痛点分析
-
系统总体设计架构
-
车载核心节点(SDR-A5)方案
-
单兵 / 布控拓展节点(SDR-A1)方案
-
自组网 + 卫星联动回传体系
-
核心技术优势与性能指标
-
典型应用场景
-
方案总结
第 3 页 项目背景与建设需求
建设背景
野外山地、越野赛事、户外机动作业场景普遍存在公网盲区、地形遮挡、移动性强、点位分散等问题,传统对讲机、固定基站无法满足高清图传、多点联动、远距离机动通信需求。需要一套可移动、自组网、全自动多跳、可卫星兜底回传的全域无线通信系统。
核心建设需求
-
车载主力组网:车辆为核心移动基站,高速多跳自组网,低时延、快组网
-
单兵布控拓展:支持单兵背负、布控球定点部署,补盲山地死角
-
天地一体联动:本地 Mesh 组网汇聚数据,通过卫星链路回传远端指挥中心
-
全程无依托:无公网、无基站环境下,独立完成语音、视频、数据全业务传输
第 4 页 场景通信痛点分析
-
地形遮挡严重:山地沟壑、树林遮挡,非视距传输损耗大,传统无线断联率高
-
节点动态移动:车辆高速机动、单兵分散移动,网络拓扑实时变化
-
覆盖范围有限:单一设备覆盖不足,需要多级中继拓展覆盖半径
-
通信兜底缺失:本地组网覆盖区域外,无法与远端指挥中心互联互通
-
组网效率低:传统设备组网慢、切换时延大,无法适配机动应急场景
第 5 页 系统总体架构
三层全域通信架构
第一层:车载核心层(SDR-A5)
作为全网核心骨干节点,车载部署,负责全域多跳组网、带宽承载、全网数据汇聚。
第二层:单兵布控拓展层(SDR-A1)
单兵背负、定点布控、布控球挂载,作为末梢中继与采集节点,补齐山地盲区。
第三层:卫星回传层
车载核心节点对接卫星终端,实现本地 Mesh 网络→卫星链路→远程指挥中心天地一体通信。
网络核心特点
全自动自发现、自组网、自修复、多跳中继、动态路由、卫星兜底联动
第 6 页 车载核心节点方案(SDR-A5)
设备定位
全域组网骨干核心设备,车载固定部署,承担高带宽、低时延、多跳中继核心任务。
核心性能指标(严格对标需求)
-
多节点组网时间:<40s
-
单跳传输时延:<12ms
-
大功率 SDR 软件无线电架构,COFDM 抗遮挡调制
-
高速移动自适应,支持车辆快速机动拓扑切换
-
支持多级多跳中继,远距离拓展覆盖
-
高带宽承载,稳定传输 1080P 高清视频、业务数据
部署优势
第 7 页 单兵 / 布控拓展节点方案(SDR-A1)
设备定位
轻量化末梢拓展设备,适配单兵机动、定点布控、设备挂载场景,解决山地零散盲区覆盖问题。
核心功能
-
单兵图传接入:单兵摄像头、执法记录仪实时视频回传至车载核心网
-
布控球定点组网:赛事赛道、山地关键点定点部署,固定点位实时监控
-
临时中继补盲:沟壑、树林、低洼地形做...
需求描述:车载多跳 Mesh + 卫星联动解决方案,1)车载节点:多跳 Mesh(采用万蓝 SDR-A5),单跳时延 < 12ms,多节点组网时间 <40s;(2)单兵 / 布控扩展 MESH(采用万蓝 SDR-A1): 支持单兵图传、布控球、临时中继接入,山地 / 越野赛事场景组网覆盖;(3)与卫星联动:自组网回传可经卫星链路上行至指挥中心;要求制作车载多跳 Mesh + 卫星联动方案 PPT 。
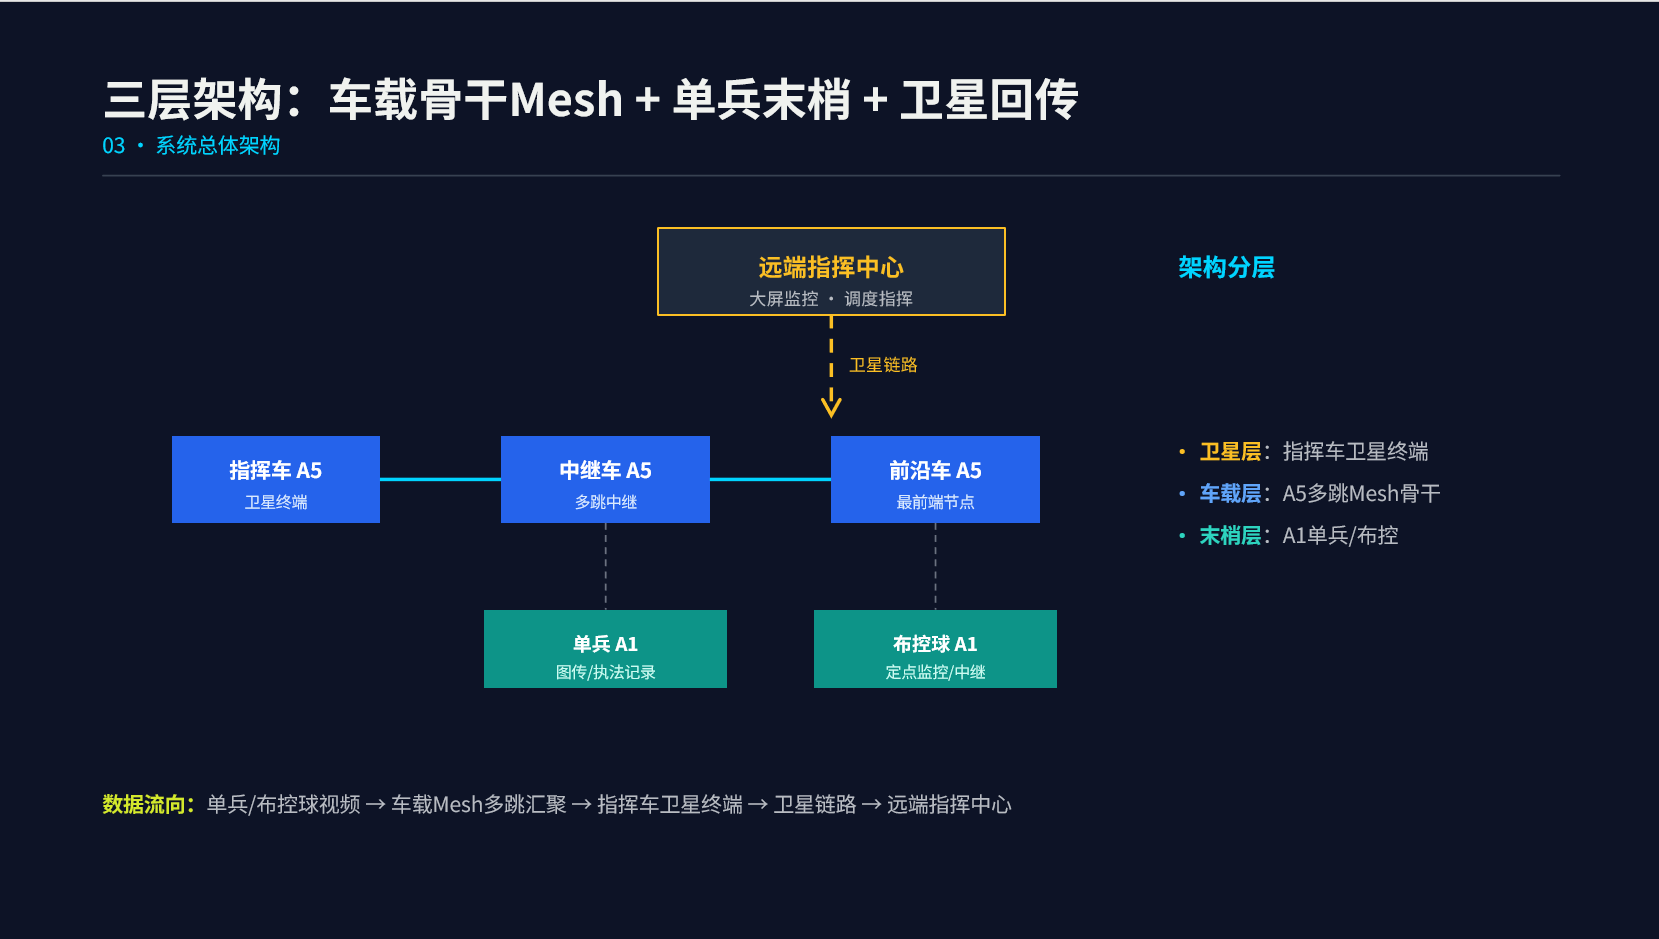
方案核心架构:
表格
|
层级 |
设备 |
功能 |
|
末梢层 |
SDR-A1 |
单兵图传、布控球定点、临时中继补盲 |
|
骨干层 |
SDR-A5 |
车载多跳 Mesh,10W 大功率,单跳时延 < 12ms |
|
回传层 |
卫星终端 |
指挥车卫星上行至远端指挥中心 |
关键性能指标:
-
单跳传输时延:<12ms(3 跳端到端约 30ms)
-
多节点组网时间:<40 秒
-
A5 带宽:50Mbps,视距 10-15km,支持 8 跳以上
-
A1 带宽:20Mbps,2W 轻便,视距 2-3km
PPT 页面结构:
-
封面 → 2. 目录 → 3. 项目背景与需求 → 4. 三层总体架构图 → 5. 车载 SDR-A5 方案 → 6. 单兵 SDR-A1 三种模式 → 7. 卫星联动回传 → 8. 核心技术 → 9. 山地越野赛事典型场景 → 10. 方案总结
解决方案下载